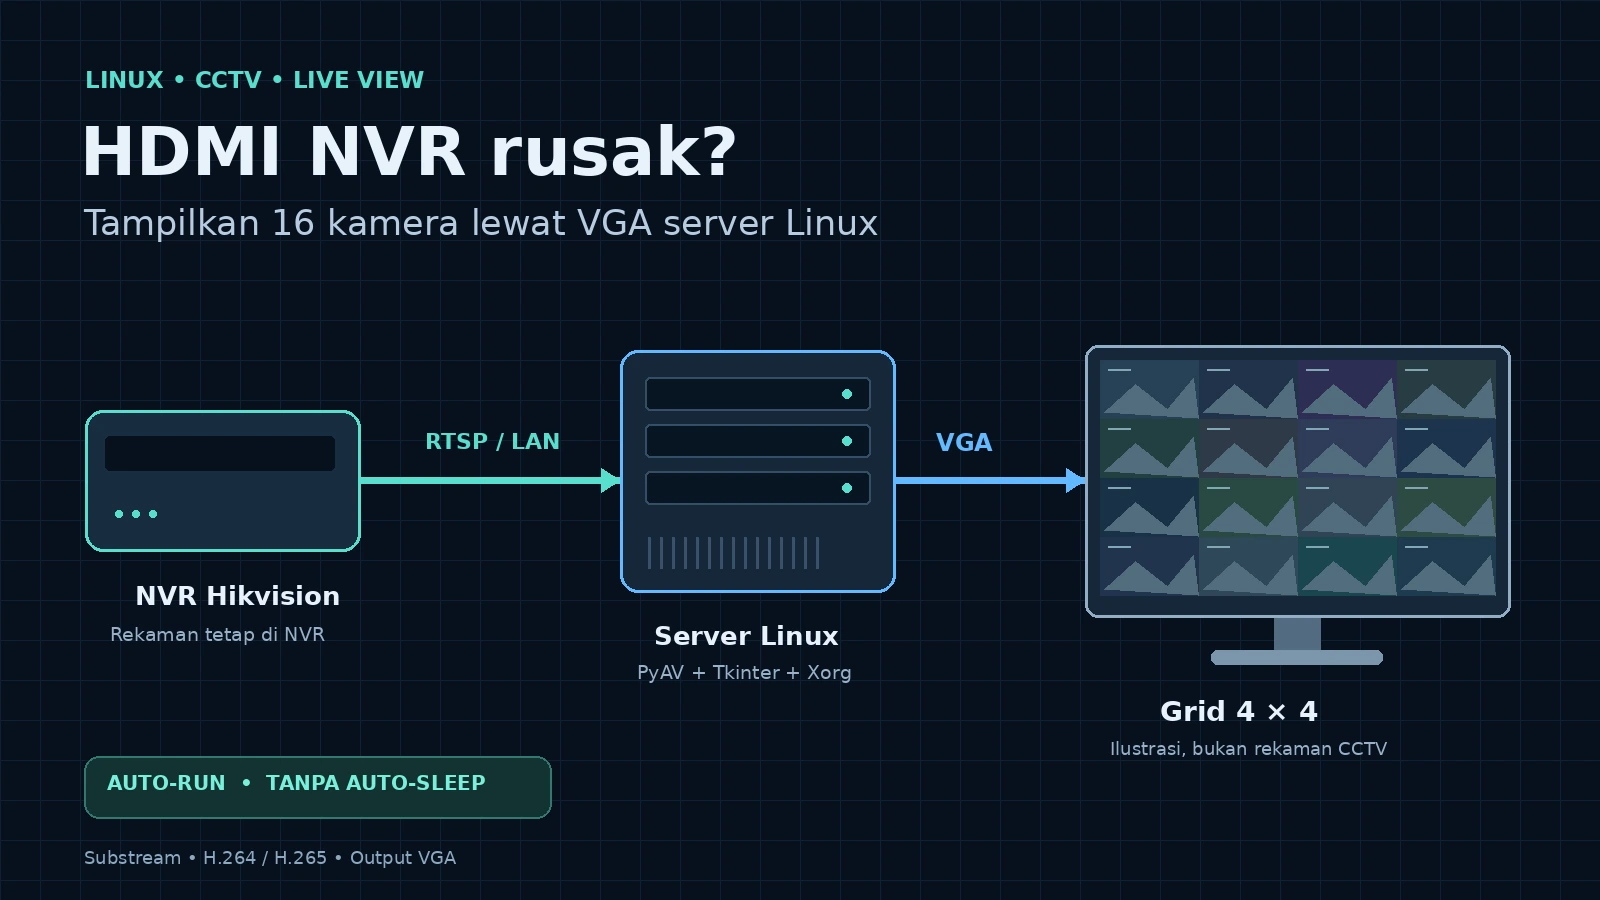
Ketika output HDMI NVR rusak tetapi jaringan dan rekamannya masih bekerja, server Linux yang tidak terpakai dapat menjadi layar live view. NVR tetap merekam. Server hanya mengambil 16 substream lewat RTSP dan menampilkannya ke monitor VGA. Panduan ini tidak memasang iVMS-4200, tidak mengganti NVR, dan tidak menyediakan playback.
Batas hasil yang harus disebutkan di blog: konfigurasi berhasil dijalankan dengan batas target 25 FPS, tetapi pengukuran pembaruan gambar Tk berada sekitar 10–15 FPS per kanal. Ini bukan keberhasilan 25 FPS aktual yang stabil. Auto-run sudah enabled dan service aktif; pengujian reboot/power-cycle nyata belum dilakukan.
1. Perangkat dan batas panduan
Pengujian menggunakan AlmaLinux 9.6 x86_64, dua Xeon X5570 (16 logical CPU), RAM sekitar 31 GiB, dan grafis server dengan driver radeon. NVR yang digunakan adalah Hikvision DS-7616NI-Q2. Kanal memakai campuran H.264 dan H.265. Output yang akhirnya diterima monitor adalah VGA-2 pada 1024×768 60 Hz.
Semua perintah setelah SSH dijalankan di server, bukan laptop. Contoh akun Linux adalah UserServer dengan home /home/UserServer. Jika akun berbeda, ganti seluruh referensi akun/home secara konsisten. Gunakan server tanpa desktop aktif lain di display :0. Sesuaikan konektor VGA dengan hasil pemeriksaan perangkat sendiri. Jangan menyalin nama konektor secara buta.
ssh UserServer@ALAMAT_SERVER
cat /etc/os-release
uname -m
lscpu
free -h
for f in /sys/class/drm/card*-*/status; do printf "%s: " "$f"; cat "$f"; done
Gunakan akun NVR khusus live view jika tersedia. Jangan mempublikasikan password, kredensial URL, screenshot CCTV privat, MAC, atau alamat jaringan internal dalam artikel.
2. Periksa jaringan ke NVR
Uji koneksi TCP tanpa mencoba password. Port RTSP yang benar harus diperiksa dari konfigurasi NVR; pada pengujian ini port-nya 554.
python3 - <<'PY'
import socket
host = input('IP NVR: ').strip()
for port in (80, 554, 8000):
    try:
        with socket.create_connection((host, port), timeout=3):
            print(port, 'OPEN')
    except OSError as error:
        print(port, type(error).__name__)
PY
Connection refused berarti port menolak koneksi; jangan menyimpulkannya sebagai password salah. Balasan RTSP 401 tanpa kredensial biasanya merupakan permintaan autentikasi. Akses web berhasil juga belum membuktikan akses video berhasil.
3. Pasang tampilan minimal dan decoder
Tidak perlu memasang desktop lengkap. Paket berikut menyiapkan Xorg, utilitas monitor, dan Tkinter. Jangan mengganti target boot menjadi graphical.target untuk solusi ini.
sudo dnf install -y python3 python3-pip python3-tkinter \
  xorg-x11-server-Xorg xorg-x11-xinit xorg-x11-xauth \
  xorg-x11-server-utils
python3 -m venv --system-site-packages ~/.local/share/nvr-grid/venv
~/.local/share/nvr-grid/venv/bin/python -m pip install --only-binary=:all: av==15.1.0 Pillow==11.3.0
~/.local/share/nvr-grid/venv/bin/python -c 'import av, tkinter; from PIL import Image; print(av.__version__)'
Versi wheel tersebut digunakan pada server uji. Jika tidak tersedia untuk arsitektur/Python Anda, hentikan dan periksa kompatibilitas; jangan menganggap paket untuk x86_64 cocok untuk ARM. --system-site-packages membuat Tkinter dari paket distro dapat digunakan dalam venv.
4. Simpan kredensial tanpa memasukkan password ke command line
Jalankan sebagai UserServer, tanpa sudo. Password diminta melalui getpass, tidak masuk shell history. File tetap berupa plaintext lokal, bukan enkripsi; izin file dan keamanan akun server penting.
install -d -m 700 ~/.config/nvr-grid
python3 - <<'PY'
import getpass, json, os
from pathlib import Path
folder = Path.home() / '.config/nvr-grid'
folder.mkdir(mode=0o700, parents=True, exist_ok=True)
os.chmod(folder, 0o700)
data = {'host': input('IP NVR: ').strip(),
        'username': input('User NVR: ').strip(),
        'password': getpass.getpass('Password NVR, bukan sudo: ')}
fd = os.open(str(folder / 'credentials.json'),
             os.O_WRONLY | os.O_CREAT | os.O_TRUNC | os.O_NOFOLLOW, 0o600)
with os.fdopen(fd, 'w') as file:
    os.fchmod(file.fileno(), 0o600)
    json.dump(data, file)
print('Tersimpan lokal. Jangan bagikan credentials.json.')
PY
Jangan memakai akun dengan password yang belum dipastikan benar untuk mencoba 16 kanal berulang kali: NVR dapat membatasi atau mengunci login. Validasi satu kanal terlebih dahulu.
5. Buat viewer lengkap
Simpan kode berikut sebagai /home/UserServer/nvr-grid.py. Gunakan editor nano ~/nvr-grid.py atau editor pilihan. Kode ini berdasarkan viewer yang benar-benar dijalankan; lokasi file metrik disesuaikan agar panduan tidak bergantung pada direktori laporan eksperimen.
Pola Hikvision: kanal 1 main stream 101, substream 102; kanal 16 substream 1602. Panduan tetap memakai akhiran 02. Batas target ada di now - last < 0.04, sedangkan GUI menjadwalkan pemeriksaan setiap 20 ms. Interval target bukan jaminan FPS aktual.
#!/usr/bin/env python3
"""Local-only NVR 4x4 viewer. Escape quits. No recording or NVR writes."""
import argparse
import json
import multiprocessing as mp
import queue
import time
from pathlib import Path
from urllib.parse import quote

BASE = Path.home() / '.config/nvr-grid'

def worker(channel, output, stop, width, height):
    import av
    av.logging.set_level(av.logging.PANIC)
    credentials = json.loads((BASE / 'credentials.json').read_text())
    url = 'rtsp://{}:{}@{}:554/Streaming/Channels/{}02'.format(quote(credentials['username'], safe=''), quote(credentials['password'], safe=''), credentials['host'], channel)
    while not stop.is_set():
        container = None
        try:
            container = av.open(url, options={'rtsp_transport': 'tcp'}, timeout=(8, 8))
            stream = container.streams.video[0]
            stream.codec_context.thread_count = 1
            last = 0
            for frame in container.decode(stream):
                if stop.is_set():
                    break
                now = time.monotonic()
                if now - last < 0.04:
                    continue
                last = now
                image = frame.to_image()
                image = image.resize((width, height))
                data = ('frame', channel, image.size, image.tobytes(), time.monotonic())
                try:
                    output.put_nowait(data)
                except queue.Full:
                    pass
        except Exception as error:
            try:
                output.put_nowait(('error', channel, type(error).__name__))
            except queue.Full:
                pass
        finally:
            if container is not None:
                container.close()
        stop.wait(3)

def main():
    parser = argparse.ArgumentParser()
    parser.add_argument('--probe', type=int, default=0, help='seconds, no VGA changes')
    args = parser.parse_args()
    stop = mp.Event()
    if args.probe:
        width, height = 256, 192
    else:
        import tkinter as tk
        from PIL import Image, ImageTk
        root = tk.Tk()
        root.configure(bg='black')
        root.overrideredirect(True)
        root.geometry('{}x{}+0+0'.format(root.winfo_screenwidth(), root.winfo_screenheight()))
        root.config(cursor='none')
        width = root.winfo_screenwidth() // 4
        height = root.winfo_screenheight() // 4
        labels = {}
        photos = {}
        for ch in range(1, 17):
            row, col = divmod(ch - 1, 4)
            label = tk.Label(root, text='', bg='black', bd=0, highlightthickness=0, padx=0, pady=0)
            label.place(x=col*width, y=row*height, width=width, height=height)
            labels[ch] = label
        root.bind('<Escape>', lambda event: root.destroy())
    outputs = {ch: mp.Queue(maxsize=2) for ch in range(1, 17)}
    processes = [mp.Process(target=worker, args=(ch, outputs[ch], stop, width, height), daemon=True) for ch in range(1,17)]
    for process in processes:
        process.start()
    counts = {ch: 0 for ch in outputs}
    latest = {}
    errors = {}
    rendered = {ch: 0 for ch in outputs}
    metrics_at = time.monotonic()
    start = time.monotonic()
    def drain():
        for ch, output in outputs.items():
            item = None
            while True:
                try:
                    current = output.get_nowait()
                    if current[0] == 'frame':
                        counts[ch] += 1
                        latest[ch] = current[4]
                        item = current
                    else:
                        errors[ch] = current[2]
                except queue.Empty:
                    break
            if not args.probe:
                if item:
                    photo = ImageTk.PhotoImage(Image.frombytes('RGB', item[2], item[3]))
                    photos[ch] = photo
                    rendered[ch] += 1
                    labels[ch].configure(image=photo, text='')
                if ch in latest and time.monotonic()-latest[ch] > 10:
                    labels[ch].configure(image='', text='')
    try:
        if args.probe:
            while time.monotonic()-start < args.probe:
                drain()
                time.sleep(.1)
        else:
            def update():
                nonlocal metrics_at
                drain()
                if time.monotonic() - metrics_at >= 10:
                    elapsed = time.monotonic() - metrics_at
                    metrics = {str(ch): round(rendered[ch]/elapsed, 2) for ch in rendered}
                    Path("/home/UserServer/.config/nvr-grid/live-metrics.json").write_text(json.dumps({"window_seconds": elapsed, "render_fps": metrics, "error_types": errors}, indent=2))
                    rendered.update({ch: 0 for ch in rendered})
                    metrics_at = time.monotonic()
                root.after(20, update)
            update()
            root.mainloop()
    finally:
        stop.set()
        for process in processes:
            process.join(timeout=1)
            if process.is_alive():
                process.terminate()
        result = {'duration_seconds': round(time.monotonic()-start,1), 'channels_decoded': sum(v>0 for v in counts.values()), 'frames_per_channel': counts, 'error_types': errors}
        (BASE / 'last-run.json').write_text(json.dumps(result, indent=2))
        print(json.dumps(result, indent=2))

if __name__ == '__main__':
    mp.set_start_method('spawn')
    main()
Kode menghilangkan caption aplikasi dan border; teks yang tertanam pada stream kamera tidak dihapus. Gambar di-resize ke ukuran kotak, sehingga rasio aspek sumber bisa berubah. Queue dibatasi dua frame; pemulihan stream dilakukan setelah kegagalan, bukan rekaman lokal. Implementasi ini masih memiliki ruang optimasi dan bukan VMS dengan pengawasan operasional lengkap.
6. Uji decoding sebelum menyalakan VGA
Mulai satu kanal dengan uji berikut. Ini membaca password dari file lokal dan hanya mencetak jenis error, bukan URL berkredensial.
~/.local/share/nvr-grid/venv/bin/python - <<'PY'
import json
from pathlib import Path
from urllib.parse import quote
import av
av.logging.set_level(av.logging.PANIC)
c = json.loads((Path.home()/'.config/nvr-grid/credentials.json').read_text())
u = 'rtsp://{}:{}@{}:554/Streaming/Channels/102'.format(
    quote(c['username'], safe=''), quote(c['password'], safe=''), c['host'])
try:
    with av.open(u, options={'rtsp_transport': 'tcp'}, timeout=(8,8)) as container:
        stream = container.streams.video[0]
        stream.codec_context.thread_count = 1
        frame = next(container.decode(stream))
        print('PASS', stream.codec_context.name, frame.width, frame.height)
except Exception as error:
    print('FAIL', type(error).__name__)
    raise SystemExit(1)
PY
Jika satu kanal berhasil, uji 16 kanal bersamaan. Jangan menjalankan probe ini bersamaan dengan viewer aktif karena menambah sesi dan beban NVR.
~/.local/share/nvr-grid/venv/bin/python ~/nvr-grid.py --probe 30
Periksa channels_decoded bernilai 16, frame tiap kanal lebih dari nol, dan error_types. Ini uji decoding tanpa VGA. Hasil aktual harus berasal dari NVR sendiri; tidak ada output keberhasilan yang bisa dijamin untuk semua perangkat.
7. Siapkan launcher Xorg milik root
Viewer berjalan sebagai UserServer. Launcher yang dijalankan root ditempatkan di direktori milik root. Jangan memberi NOPASSWD untuk skrip di home yang dapat diedit user. Bagian ini memakai file Xauthority sementara di /run/nvr-grid, dibuat kembali setiap start.
sudo install -d -m 755 -o root -g root /usr/local/libexec/nvr-grid
sudo nano /usr/local/libexec/nvr-grid/start.py
import os, pwd, secrets, subprocess
from pathlib import Path
user = pwd.getpwnam('UserServer')
auth = Path('/run/nvr-grid/Xauthority')
auth.parent.mkdir(mode=0o755, exist_ok=True)
if auth.is_symlink():
    raise SystemExit('Refusing symlink')
fd = os.open(str(auth), os.O_WRONLY | os.O_CREAT | os.O_TRUNC | os.O_NOFOLLOW, 0o600)
os.close(fd)
os.chmod(auth, 0o600)
subprocess.run(['/usr/bin/xauth', '-f', str(auth), 'add', ':0', '.', secrets.token_hex(16)], check=True)
os.chown(auth, user.pw_uid, user.pw_gid)
os.environ['DISPLAY'] = ':0'
os.environ['XAUTHORITY'] = str(auth)
os.execv('/usr/bin/xinit', ['/usr/bin/xinit', '/usr/local/libexec/nvr-grid/client.sh', '--', '/usr/libexec/Xorg', ':0', 'vt1', '-auth', str(auth), '-nolisten', 'tcp'])
sudo nano /usr/local/libexec/nvr-grid/client.sh
#!/bin/sh
export DISPLAY=:0
export XAUTHORITY=/run/nvr-grid/Xauthority
/usr/bin/xset s off
/usr/bin/xset s noblank
/usr/bin/xset dpms force on
/usr/bin/xset -dpms
/usr/bin/xrandr --output VGA-1 --off --output VGA-2 --mode 1024x768 --rate 60 --pos 0x0 --primary --fb 1024x768 || exit 1
exec /usr/sbin/runuser -u UserServer -- /usr/bin/env DISPLAY=:0 XAUTHORITY=/run/nvr-grid/Xauthority /home/UserServer/.local/share/nvr-grid/venv/bin/python /home/UserServer/nvr-grid.py
Sesuaikan baris xrandr sebelum menjalankan. Konfigurasi di atas khusus hasil uji VGA-2, dengan VGA-1 dimatikan. Konektor yang berbeda dapat menghasilkan layar gelap. Gunakan 1024×768 60 Hz sebagai titik awal yang didukung monitor, bukan resolusi gabungan dua output. Jangan menonaktifkan kontrol autentikasi X menggunakan xhost + atau -ac.
sudo chown root:root /usr/local/libexec/nvr-grid/start.py /usr/local/libexec/nvr-grid/client.sh
sudo chmod 644 /usr/local/libexec/nvr-grid/start.py
sudo chmod 755 /usr/local/libexec/nvr-grid/client.sh
sudo python3 -m py_compile /usr/local/libexec/nvr-grid/start.py
sudo sh -n /usr/local/libexec/nvr-grid/client.sh
Pemisah -- pada xinit harus hanya memisahkan client dan server. Perintah runuser dengan pemisahnya sendiri ditempatkan di client.sh. Selain client, proses xinit juga membutuhkan XAUTHORITY agar pemeriksaan kesiapan server tidak berulang dengan “No protocol specified”.
8. Buat service permanen dan aktifkan saat boot
Service systemd-run bersifat sementara kecuali Anda memasang unit permanen. Menutup SSH berbeda dengan reboot. Gunakan unit berikut untuk start saat boot. Jika sudah ada launcher/service CCTV lain di display :0, hentikan dahulu secara terkontrol agar tidak berebut VGA. Jangan hentikan service yang tidak Anda kenali.
sudo nano /etc/systemd/system/nvr-grid-autorun.service
[Unit]
Description=NVR CCTV VGA 4x4
Wants=network-online.target
After=network-online.target systemd-user-sessions.service
[email protected]
StartLimitIntervalSec=0

[Service]
Type=simple
User=root
WorkingDirectory=/home/UserServer
ExecStart=/usr/bin/python3 /usr/local/libexec/nvr-grid/start.py
Restart=always
RestartSec=5
KillMode=control-group
TimeoutStopSec=25
StandardOutput=journal
StandardError=journal

[Install]
WantedBy=multi-user.target
sudo systemd-analyze verify /etc/systemd/system/nvr-grid-autorun.service
sudo systemctl daemon-reload
sudo systemctl enable --now nvr-grid-autorun.service
systemctl is-enabled nvr-grid-autorun.service
systemctl is-active nvr-grid-autorun.service
systemctl status nvr-grid-autorun.service --no-pager
Unit yang benar harus enabled dan active. FragmentPath harus menunjuk /etc/systemd/system/, bukan /run/systemd/transient/. Restart=always memulai ulang viewer ketika proses keluar; tombol Escape juga akan menyebabkan service menjalankan viewer lagi. Untuk benar-benar berhenti, gunakan systemctl stop.
systemctl show nvr-grid-autorun.service -p FragmentPath -p UnitFileState -p Transient -p NRestarts
sudo journalctl -u nvr-grid-autorun.service -n 60 --no-pager
# Periksa output dan anti-sleep tanpa restart:
DISPLAY=:0 XAUTHORITY=/run/nvr-grid/Xauthority xrandr --current
DISPLAY=:0 XAUTHORITY=/run/nvr-grid/Xauthority xset q
Cek di monitor fisik: 16 gambar, tidak terpotong, sinyal diterima, dan video bergerak. xset q harus menunjukkan timeout 0 serta DPMS Disabled. Jika monitor memiliki sleep timer sendiri, atur dari menu monitor. Untuk menerima auto-run secara penuh, lakukan reboot terjadwal dengan akses pemulihan tersedia. Artikel ini tidak mengklaim reboot tersebut sudah diuji di server kasus ini. BIOS restore-on-AC-loss juga terpisah dari service Linux.
9. Naikkan target FPS bertahap
Kode lengkap di atas sudah berisi target 25 FPS. Untuk eksperimen dari awal, gunakan interval 0.2 (5 FPS), 0.1 (10 FPS), 0.05 (20 FPS), lalu 0.04 (25 FPS). Backup sebelum setiap perubahan; jangan hanya mengganti angka lalu mengklaim FPS aktual sama.
cp -p ~/nvr-grid.py ~/nvr-grid.py.before-fps-change
nano ~/nvr-grid.py
sudo systemctl restart nvr-grid-autorun.service
free -h
vmstat 5 13
cat ~/.config/nvr-grid/live-metrics.json
vmstat: abaikan baris pertama untuk interval pengujian karena merangkum sejak boot; perhatikan us/sy/id/wa serta si/so. RAM “available” lebih berguna daripada hanya “free”. File live-metrics berisi jumlah pembaruan PhotoImage tiap kanal dalam jendela sekitar 10 detik; bukan frame yang benar-benar dipresentasikan monitor dan bukan latensi dari kamera. Queue juga bisa membuang frame.
Hasil nyata pada server uji
| Target | CPU rata-rata seluruh server | CPU maksimum sampel | RAM tersedia minimum | Swap |
|---|---|---|---|---|
| 10 FPS | 20,66% | 20,93% | 26,80 GiB | 0 |
| 20 FPS | 30,17% | 30,42% | 26,79 GiB | 0 |
| 25 FPS | 34,24% | 35,00% | 26,82 GiB | 0 |
Masing-masing pengujian berjalan 60 detik dengan enam interval sumber daya. Pengujian kandidat menghentikan sementara pekerjaan decoder viewer lama, lalu memulihkannya; sumber daya ini bukan profil aplikasi terisolasi. Hasil 25 FPS mencatat sekitar 10,58–15,27 pembaruan gambar per kanal pada jendela yang dilaporkan. Angka ini tidak berlaku otomatis pada server lain.
Percobaan 16 main stream mencapai CPU 98,86% pada sampel lima detik dan dihentikan oleh pengaman. RAM masih cukup, tetapi CPU tidak memiliki headroom yang layak. Karena itu konfigurasi akhir tetap memakai substream. Pengujian singkat belum memverifikasi termal dan stabilitas 24/7.
10. Troubleshooting dari kasus nyata
| Gejala | Pemeriksaan dan tindakan |
|---|---|
| Port menolak koneksi | Pastikan IP NVR dan port benar sebelum memeriksa password. |
| API daftar stream memberi 403/notSupport | Pada kasus ini deviceInfo berhasil tetapi endpoint daftar stream tidak didukung. Bukan bukti password salah; uji RTSP secara terpisah. |
| RTSP curl memberi 404 | Jangan pakai curl --request DESCRIBE sebagai bukti metode RTSP benar: pada kasus ini curl mengirim OPTIONS *. Gunakan decoder RTSP atau probe socket yang tervalidasi. |
| Only console users are allowed | Xorg dari SSH user biasa dibatasi; gunakan service root dengan viewer diturunkan ke user biasa. Jangan melonggarkan izin Xorg global. |
| No protocol specified | Pastikan XAUTHORITY sama untuk Xorg, xinit, dan viewer. |
| Grid hanya tampak sebagian | Tetapkan resolusi sebelum viewer mulai. Restart viewer setelah ukuran layar berubah; mengecilkan jendela saja tidak menghitung ulang kotak. |
| Monitor menolak sinyal | Periksa konektor, mode dan refresh via xrandr; jangan menganggap screenshot membuktikan monitor menerima sinyal. |
| Layar padam setelah beberapa menit | Nonaktifkan screensaver dan DPMS dalam launcher; cek timer fisik monitor. |
| CCTV tutup saat SSH ditutup | Gunakan unit systemd, bukan launcher foreground di sesi SSH. |
| Tidak tampil setelah boot | Pastikan unit permanen enabled, periksa journal dan jalur interpreter/file. |
| Target 25 FPS tetapi hanya 10–15 | Ukur tahap konversi, scheduling dan rendering; menaikkan batas bukan menambah frame sumber. |
11. Backup dan rollback
Backup aplikasi dan service secara privat karena mencakup kredensial NVR. Jangan mengunggah arsip ini sebagai lampiran blog. Venv tidak ikut dibackup dalam contoh; catat versi paket agar dapat dibuat ulang.
BACKUP="$HOME/nvr-grid-backup-$(date +%Y%m%d-%H%M%S)"
install -d -m 700 "$BACKUP"
cp -p ~/nvr-grid.py "$BACKUP/"
cp -a ~/.config/nvr-grid "$BACKUP/config"
~/.local/share/nvr-grid/venv/bin/python -m pip freeze > "$BACKUP/requirements.txt"
sudo cp -a /usr/local/libexec/nvr-grid "$BACKUP/root-launchers"
sudo cp -p /etc/systemd/system/nvr-grid-autorun.service "$BACKUP/"
sudo chmod -R go-rwx "$BACKUP"
printf 'Backup: %s\n' "$BACKUP"
Untuk membatalkan perubahan FPS terakhir, pulihkan source yang Anda backup lalu restart. Jangan memindahkan atau menghapus source/venv/credentials saat service masih memakai path tersebut.
cp -p ~/nvr-grid.py.before-fps-change ~/nvr-grid.py
sudo systemctl restart nvr-grid-autorun.service
# Stop manual dan nonaktifkan auto-run bila memang tidak dipakai lagi:
# sudo systemctl disable --now nvr-grid-autorun.service
Kesimpulan
Server berhasil menjadi layar live view 16 kamera lewat VGA, menggunakan substream campuran H.264/H.265, grid 4×4 tanpa dekorasi, anti-sleep, dan service permanen enabled. Batas viewer sudah 25 FPS; FPS aktual yang terukur masih sekitar 10–15 per kamera. Jangan mengubah hasil pengukuran itu menjadi klaim 25 FPS stabil saat menerbitkan artikel.
Referensi
- Format URL RTSP Hikvision
- PyAV: dokumentasi container
- Bukti kasus: laporan baseline, 10/20/25 FPS, penolakan main stream dan status service pada server uji. Alamat dan gambar privat sengaja tidak dipublikasikan.